

Робототехнический конструктор ЛАРТ «Балансирующий робот»
_x000D_
В состав конструктора входят 2 электромотора с редуктором, на выходной вал, которого устанавливаются колеса диаметром 65 мм. Количество оборотов на выходном валу редуктора при напряжении питания 6 Вольт, составляет примерно 120 оборотов в минуту. Такая скорость вращения дает возможность создавать достаточно подвижных роботов.
_x000D_Колеса обуты в полиуретановые шины, что обеспечивает очень качественное сцепление с поверхностью.
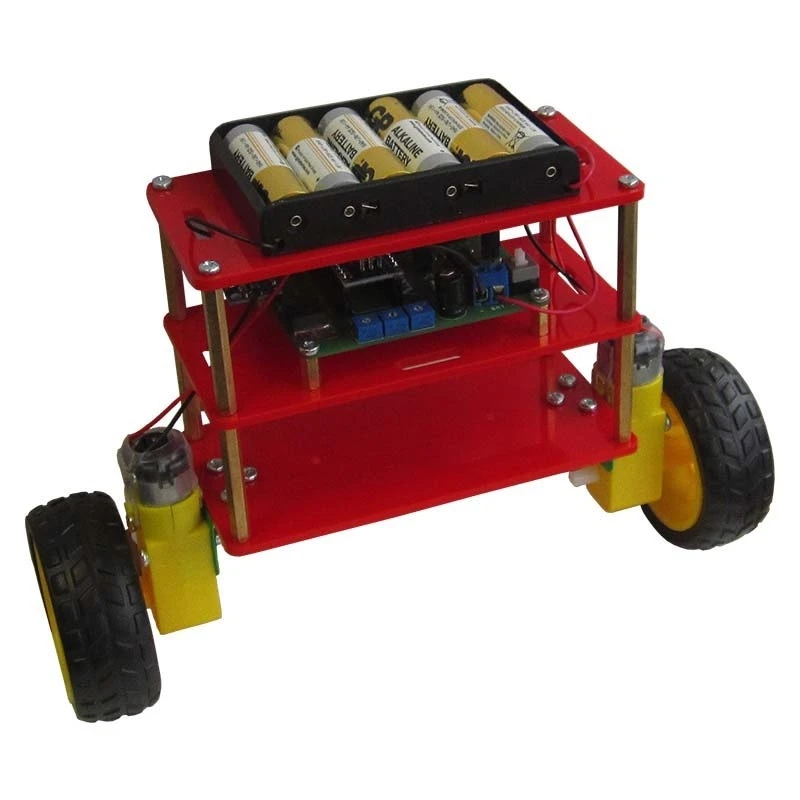
_x000D_Традиционная тележка, применяемая в различных средствах транспорта, имеет четыре колеса и центр тяжести такой тележки для повышения устойчивости располагается как можно ближе к поверхности, по которой движется эта тележка. Четыре и даже 3 колеса дают тележке полную устойчивость практически на любой поверхности. Двухколесные тележки с размещением колес, как вдоль оси движения, так и при перпендикулярном размещении колес по отношению к направлению движения, требуют определенных усилий для поддержания равновесия. Модель двухколесного балансирующего робота нагляднее рассматривать как модель перевернутого маятника, который имеет центр тяжести выше своей точки опоры и закреплён на конце жёсткого стержня. Для того, что бы у нас была возможность удерживать вертикальное положение маятника, точка опоры должна быть подвижна относительно поверхности. Для этого точку опоры обычно закрепляют на тележке, которая может перемещаться. Удержание вертикального положения осуществляется с помощью перемещения точки опоры по горизонтали. Для реализации балансирующего робота необходимы: корпус тележки с колесами, гироскоп, акселерометр, элементы питания и микроконтроллер, который будет управлять устройством.
_x000D_Перед сборкой и программированием обратите внимание на следующие технологические детали: чем выше центр тяжести тележки, тем проще стабилизировать систему. Поэтому самые тяжелые компоненты, а это батарейный отсек и плата управления, необходимо поместить в верхнюю часть. Гироскоп и акселерометр должны быть жестко закреплены. Так чтобы достаточно точно отслеживать положение тележки, скорость падения. Для этого необходимо припаять модуль MPU6050 к плате управления.
_x000D__x000D_
Характеристики шасси:
_x000D_- _x000D_
- Платформа выполнена из ударопрочного акрилового стекла _x000D_
- Длина 170 мм _x000D_
- Ширина 120 мм _x000D_
_x000D_
Мотор-редуктор:
_x000D_- _x000D_
- Передаточное число редуктора: 1:48. _x000D_
- Скорость вращения выходного вала редуктора: 120 об/мин (при напряжении питания 6V) _x000D_
- Напряжение питания моторов: 3 ~ 6V _x000D_
_x000D_
Колеса:
_x000D_- _x000D_
- Диаметр колеса 65 мм _x000D_
- Ширина протектора 25 мм _x000D_
_x000D_
Изменение направления движения осуществляется по танковой схеме. Т.е. реверсом левой или правой пары колес.
_x000D__x000D_
Комплектация конструктора
_x000D_| Пластина акриловая TOP | _x000D_1 шт | _x000D_
| Пластина акриловая MIDLE | _x000D_1 шт | _x000D_
| Пластина акриловая MOTOR | _x000D_1 шт | _x000D_
| Стойка металлическая М-П 40 мм | _x000D_4 шт | _x000D_
| Стойка металлическая М-М 40 мм | _x000D_4 шт | _x000D_
| Стойка металлическая 10 мм | _x000D_4 шт | _x000D_
| Винт М3 х 25 мм | _x000D_4 шт | _x000D_
| Винт М3 х 8 мм | _x000D_6 шт | _x000D_
| Винт М3 х 6 мм | _x000D_18 шт | _x000D_
| Гайка М3 | _x000D_12 шт | _x000D_
| Блок управления R-5B | _x000D_1 шт | _x000D_
| Контроллер Arduino Nano | _x000D_1 шт | _x000D_
| Модуль Гироскоп-акселерометр | _x000D_1 шт | _x000D_
| Кабель USB | _x000D_1 шт | _x000D_
| Электромотор с редуктором ТТ-130 (1:48, 250 rpm) | _x000D_2 шт | _x000D_
| Пластиковое колесо 65 мм | _x000D_2 шт | _x000D_
| Уголок крепления мотора | _x000D_2 шт | _x000D_
-
Вид оборудования/Тип товараКонструктор образовательный
-
Возраст12+
-
Гарантия12 месяцев
-
КонтроллерArduino
-
МатериалПластик, электронные детали
-
Национальный проектIT-полигон, Доброшкола, Кванториум, Робокласс, Точка роста, Успех каждого ребенка
-
ПроизводительЛАРТ
-
Страна производстваРоссия
-
Язык программированияArduino Wiring (C++)
}} "Набор конструкторский TWIN «Юный программист» 98069 4872")
}} "Набор деталей для пайки Эвольвектор "Светодиодный фонарик" ЭВН-20.01 15231")
}} "Стартовый набор Starter Kit UNO R3 + 6 уроков 3141")
}} "Образовательный конструктор "Мастер XXL для проектов Arduino" 8800")
}} "Набор Arduino Starter Kit UNO R3 расширенный + 21 урок 3193")
}} "Обучающий класс «РОББО Класс: Экспресс» 400090495")
}} "Образовательный конструктор Смайл "Мастер Старт" + Книга "Практическая энциклопедия Arduino" 1776393105")
}} "Образовательный набор Малина v4 (8 ГБ) AMP-S061 207596824")
}} "Электронный конструктор Амперка "Электроника для начинающих (часть 2)" 613851408")
}} "Электронный конструктор Знаток "Для школы и дома" 70006 1684570682")
}} "Набор учебный "Лаборатория робототехники. 20 проектов" Maxitronix 1110393266")
}} "Танцующий робот ОТТО «РОББО» 800114018")
}} "Образовательный комплект СМАЙЛ "Интернет вещей для умного дома на основе Arduino" 1172409340")
}} "Стартовый набор UNO R3 Starter Kit с контроллером + 7 уроков 3139")
}} "Электронный конструктор Амперка "Электроника для начинающих (часть 1)" 7874")
}} "Набор мини-компьютер Raspberry Pi с датчиками 3238")
}} "Стартовый набор Raspberry Pi 3B+ 3234")
}} "Метеомодуль для БПЛА 1668411367")
}} "Стартовый набор Starter Kit UNO R3 + 14 уроков 3616")
}} "Набор учебный "Юный электрик" Maxitronix 10207")
}} "🔰Набор НАУРОБО для сборки электронных схем ✅ 1411")
}} "Arduino набор на 35 уроков MAXI, MR015 Мастер Кит 1825643420")
}} "Электронный конструктор Дерзай! "УМНЫЙ ДОМ на базе Аrduino. Большой набор" + Книга + Макет дома 4836")
}} "Обучающий класс «РОББО Класс: Комплект» ✅ 9590")
}} "Набор для робототехники Arduino UNO R3 + 10 уроков 3311")
}} "Набор-конструктор для сборки Bluetooth-колонки 3711")
}} "Робототехнический конструктор "Драгстер" Амперка 996899166")
}} "Робототехнический комплект HT_1 Расширенный 397301737")
}} "Набор для обучения пайке "CyberBug" Амперка AMP-S050 501299365")
}} "Набор расширений для Лаборатории «РОББО» ✅ 9595")
}} "Набор учебный "FM Радио" Maxitronix 10208")
}} "Стартовый набор UNO R3 Starter Kit + 10 уроков 3615")
}} "Набор для обучения пайке "CyberID" Амперка AMP-S059 259014478")
}} "Электронный образовательный набор "Лаборатория Интернет Вещей. MEDIUM" PinLab 1237437962")
}} "Набор учебный "Лаборатория электронных проектов. 130 в 1" Maxitronix 1926749729")
}} "Образовательный конструктор "Мастер XXL для проектов Arduino" + Книга "Практическая энциклопедия Arduino" 8801")
}} "Электронный конструктор Дерзай! "Знакомьтесь! Я - Робот. Набор электронных компонентов" + Книга 4867")
}} "Обучающий класс «РОББО Класс: Экспресс» ✅ 9589")
}} "Образовательный стартовый набор №9 Мастер Arduino UNO R4 Minima + Книга 8813")
}} "Электронный конструктор Дерзай! "Мобильные роботы на базе Arduino" + Книга 4700")
}} "Набор конструкторский TWIN «Автономный транспорт» 98070 4873")
}} "Схемотехника «РОББО» 230934052")
}} "Набор для изучения Arduino "Смарт 10" SmartElements 61180102")
}} "Лабораторный стенд ЛАРТ «Макрошилд MS1-16 KV» ✅ 3630")
}} "Электронный конструктор Дерзай! "УМНЫЙ ДОМ на базе Аrduino. Большой набор" + Книга + Макет дома 260835345")